
 CC BY 4.0
STYR-01 自稳定滚动机器人
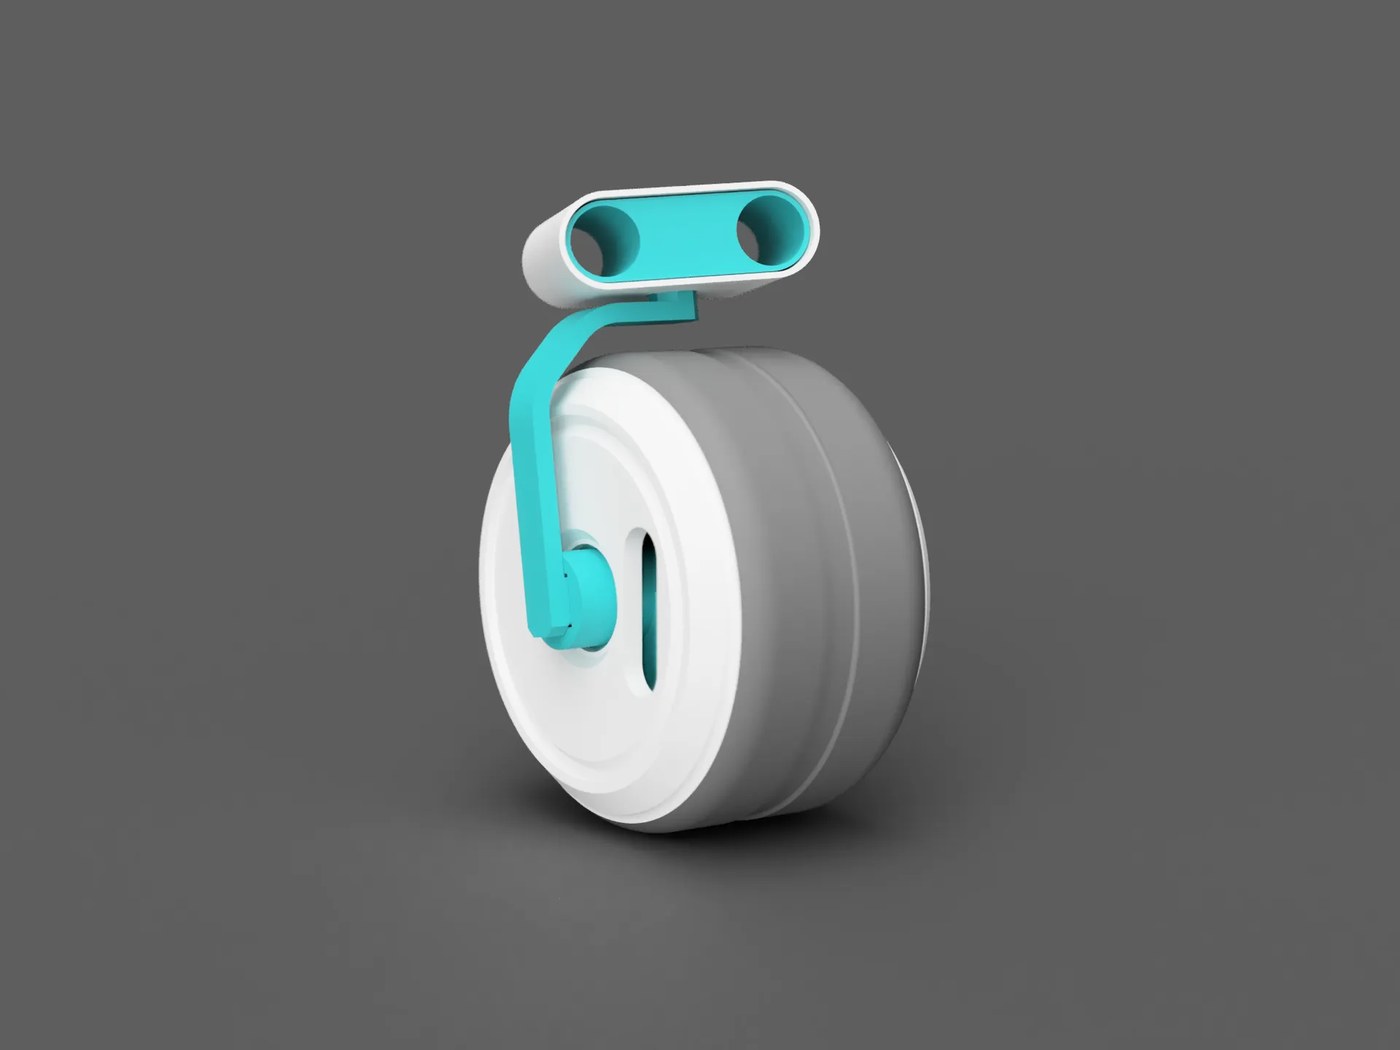
掌心大小的滚动机器人:靠内部配重实现被动稳定,滚动时头部始终朝上。
README-来源与署名.txt。感谢每一位无偿公开设计的作者。
CC BY 4.0
掌心大小的滚动机器人:靠内部配重实现被动稳定,滚动时头部始终朝上。
 CC BY 4.0
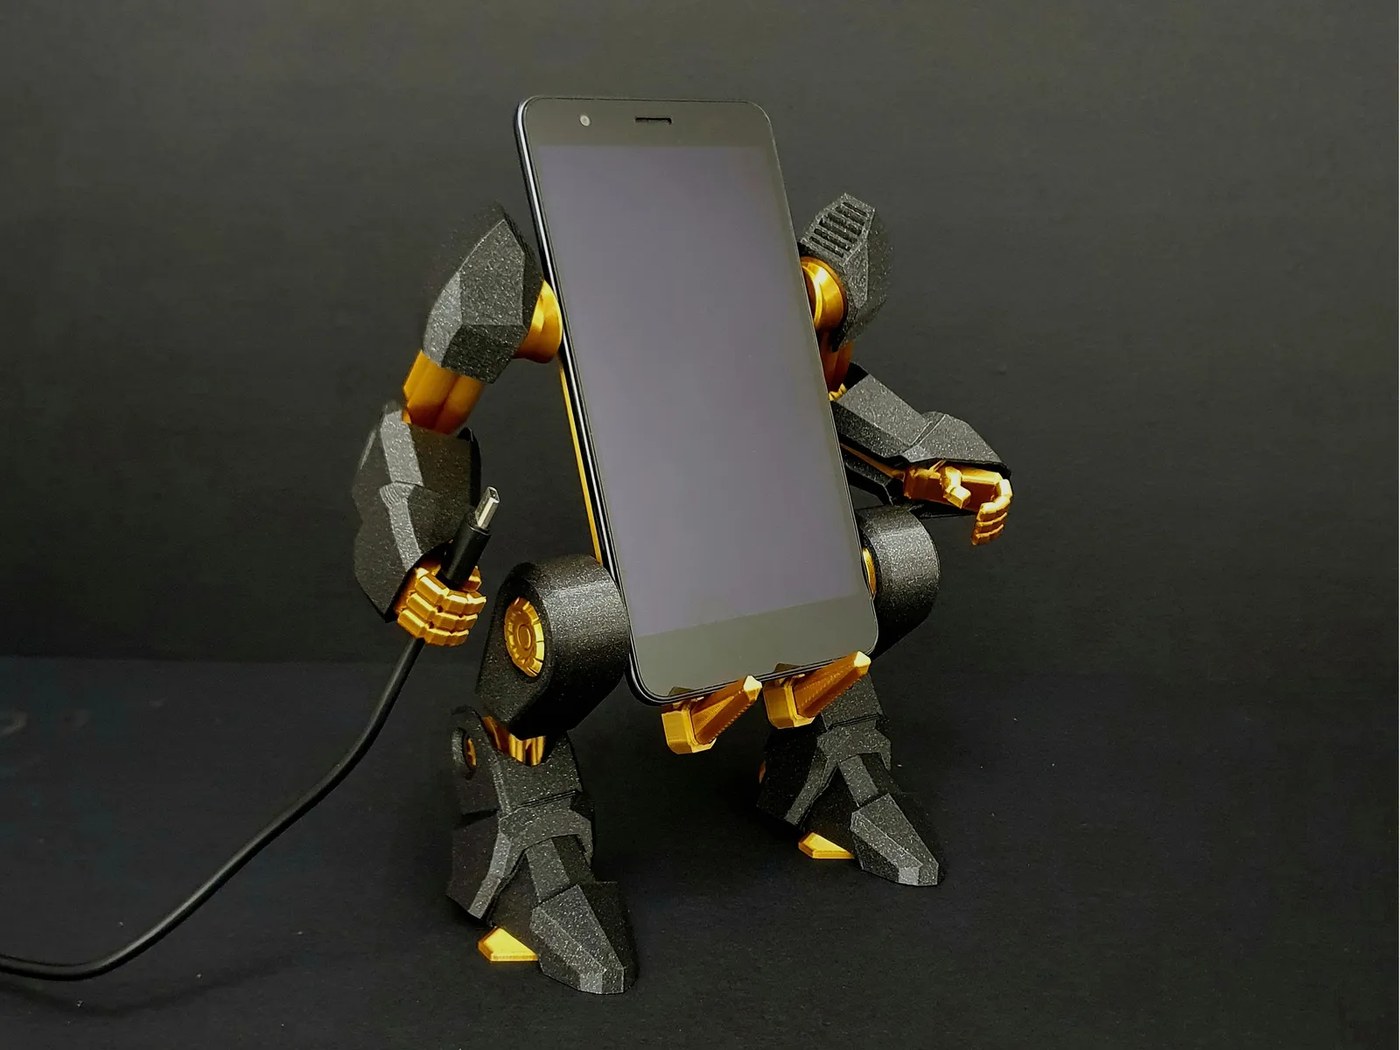
把手机装进「机甲」:一体打印的可动机械手机支架,关节能摆姿势、甲片可换。
 CC BY 4.0
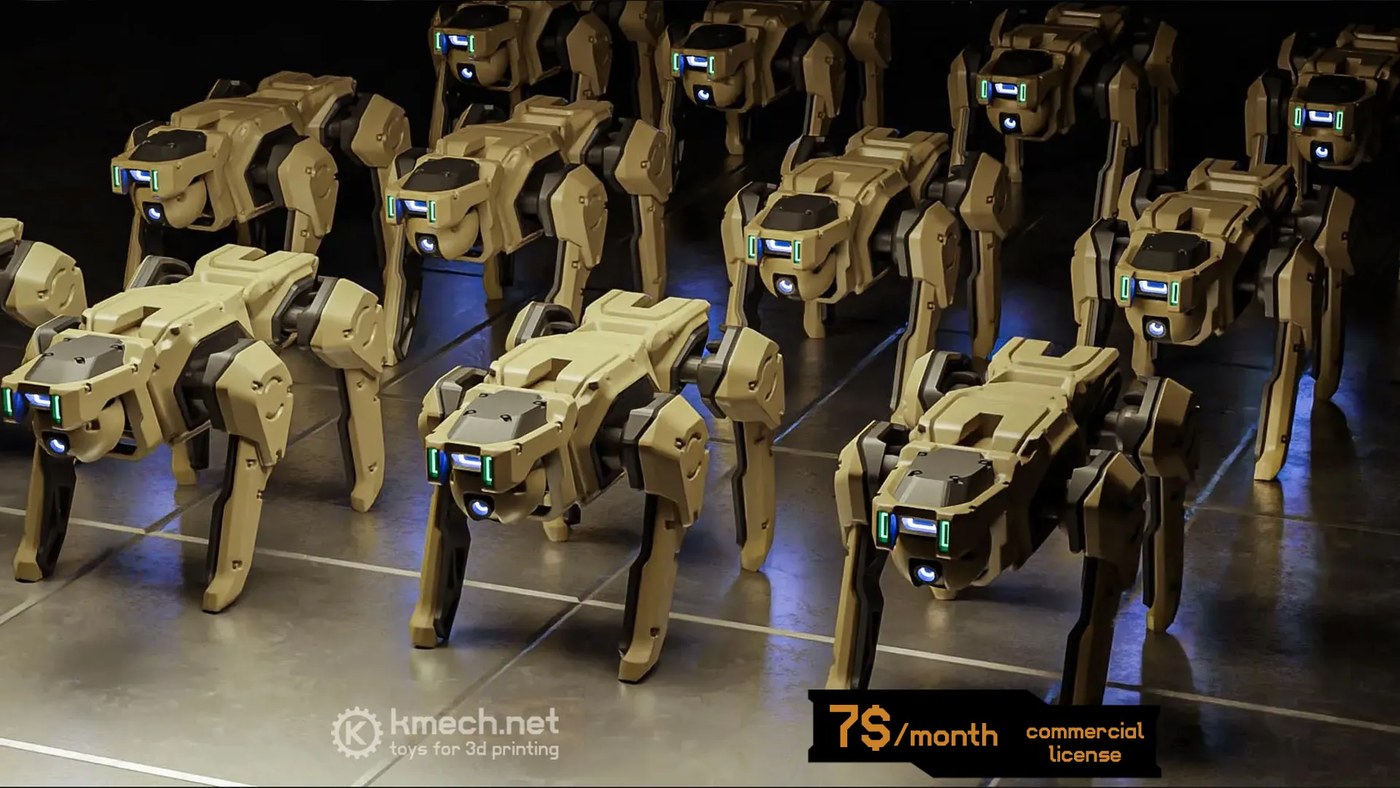
4 cm 的迷你机器狗模型,XORN Army 系列,模块化设计,可挂枪械与盾牌等配件。
 CC BY 4.0
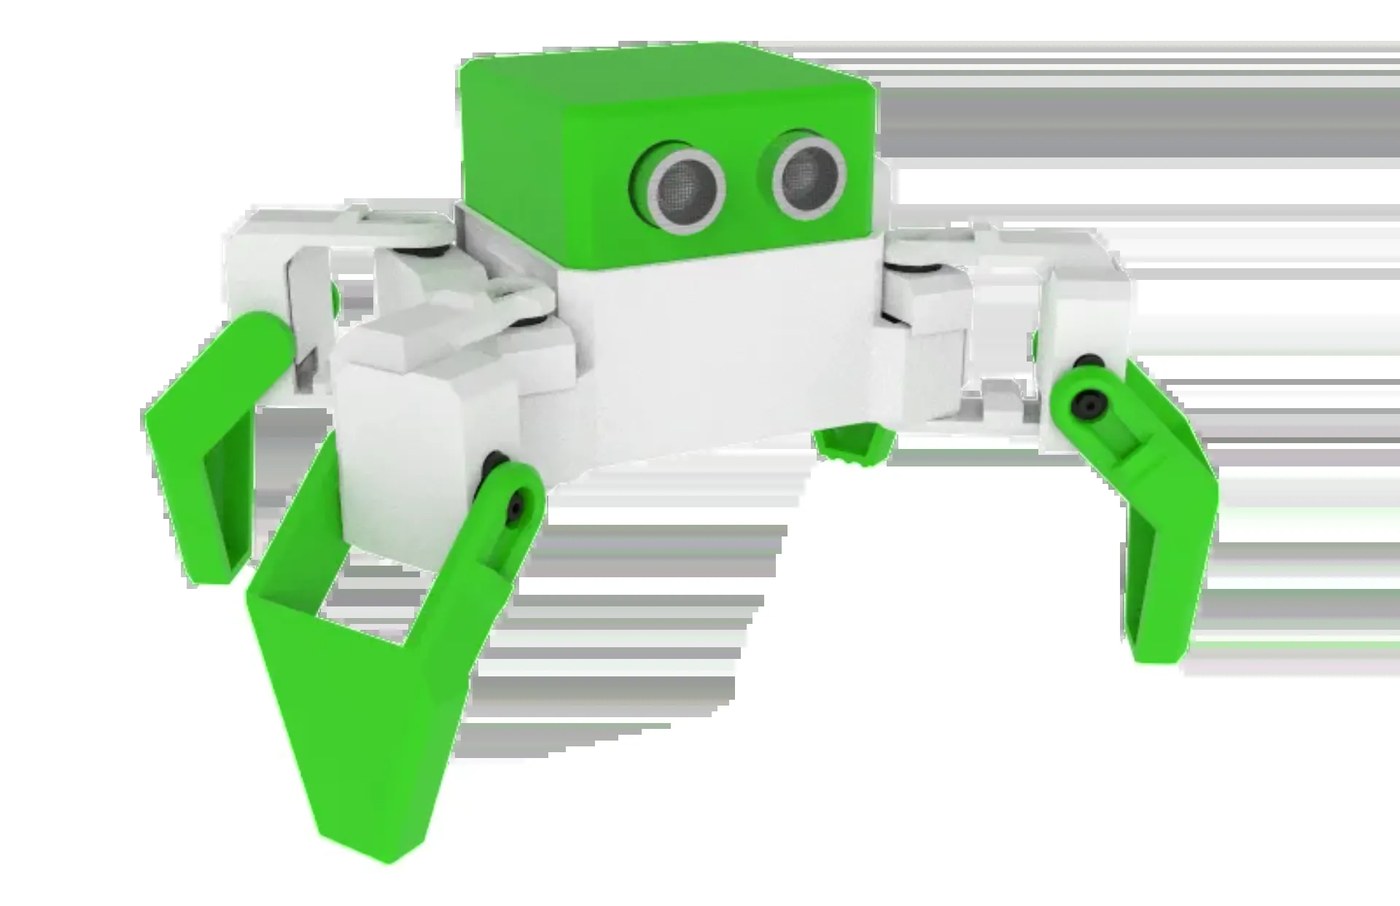
两位开源机器人前辈的合体:Otto DIY × MiniKame,8 个舵机驱动的四足机器人,会走会跳会叫。
 CC BY 4.0
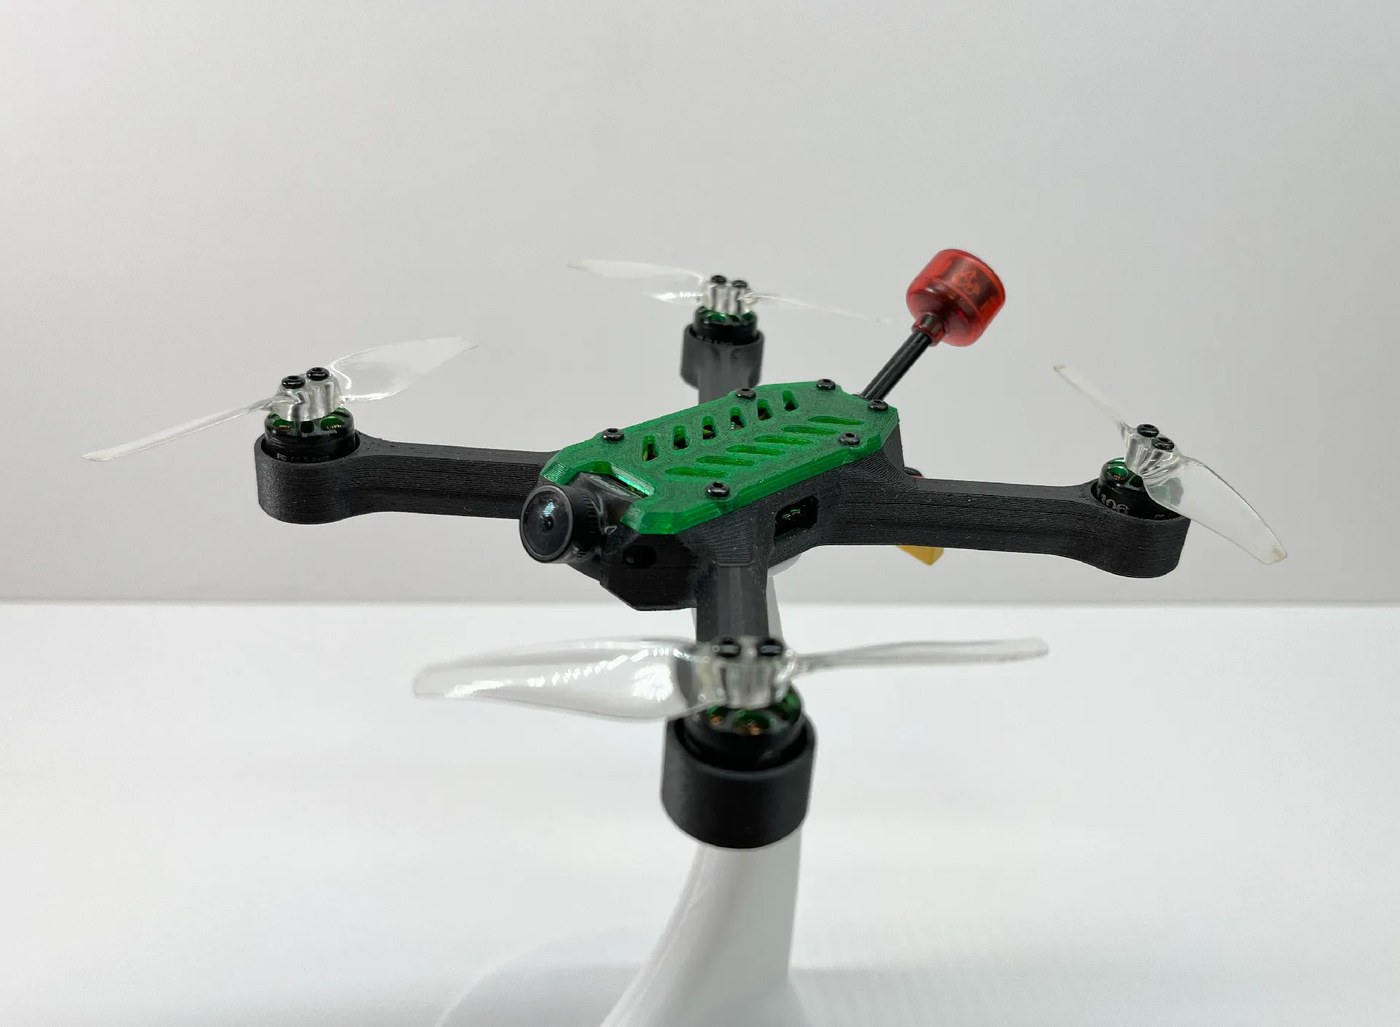
全 3D 打印的 3 寸穿越机机架,作者把验证过的电子清单一起写了出来。
 CC BY 4.0
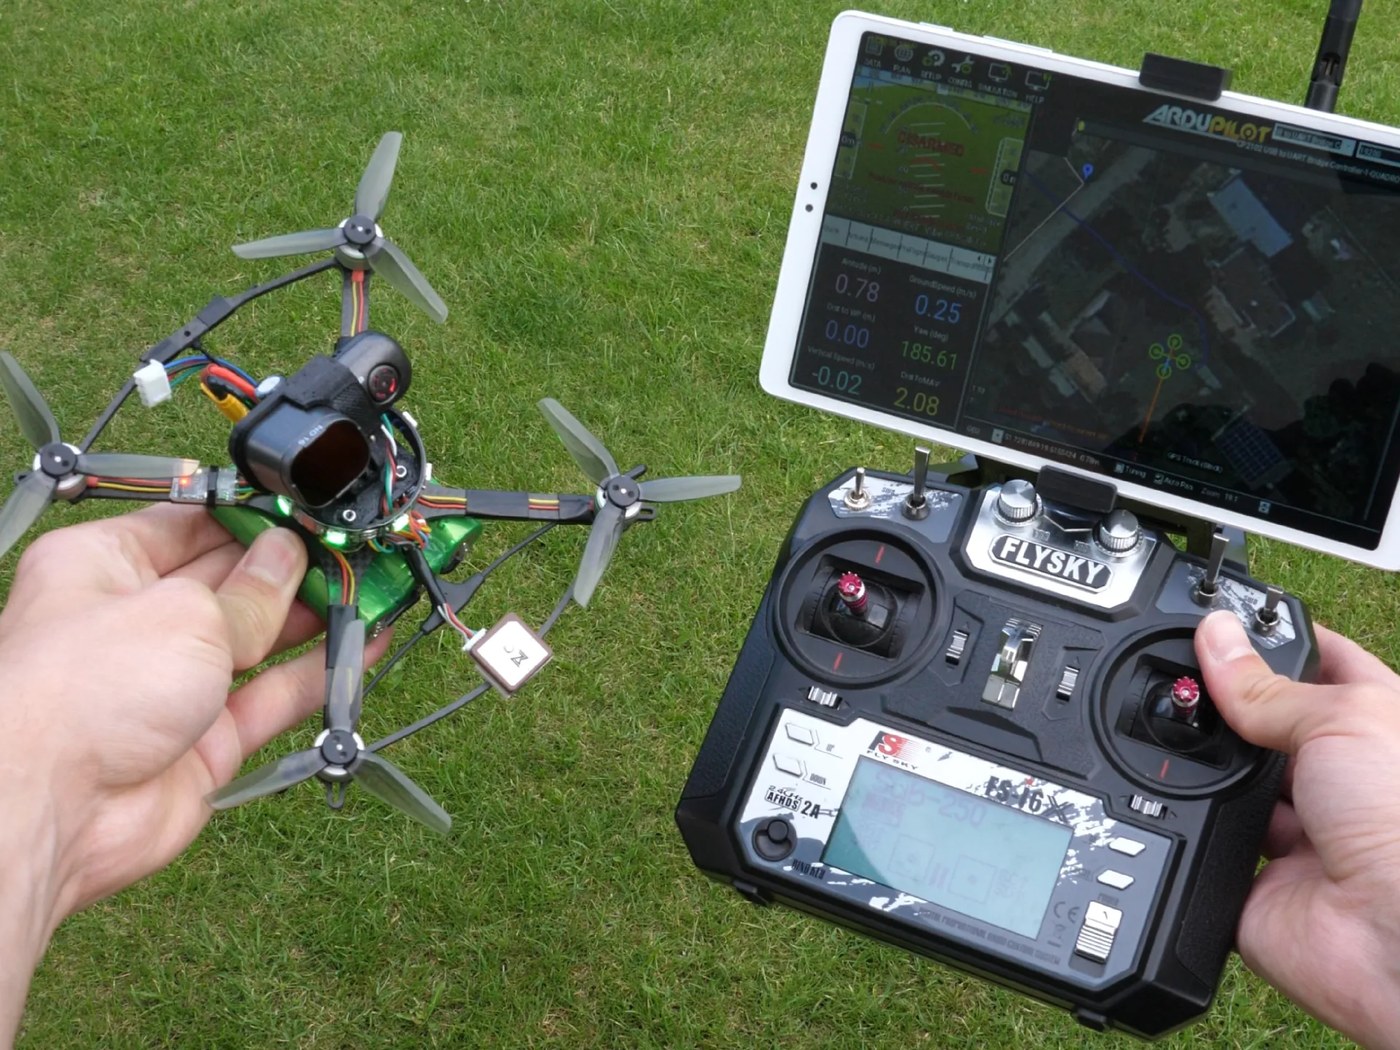
250 g 以下的 ArduPilot 自主飞行平台,ExpressLRS 链路跑通完整 MAVLink 遥测——比赛获奖作品。
 CC BY-NC 4.0
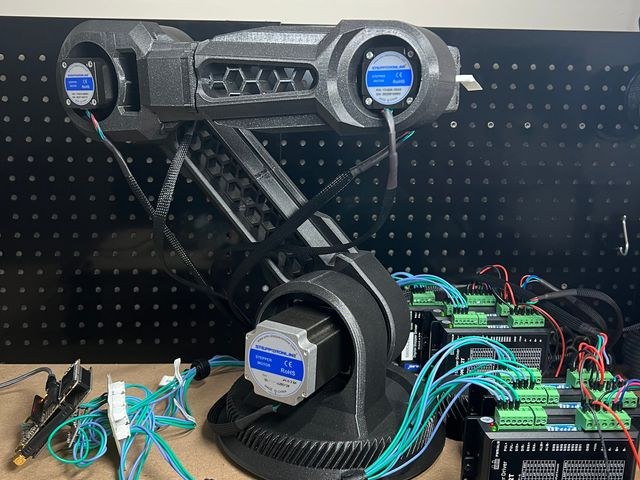
从零设计的 6 轴机械臂,除五金件、电子件与电机外全部 3D 打印,支持无线控制,附 PDF 装配手册与控制代码。
 CC0 1.0
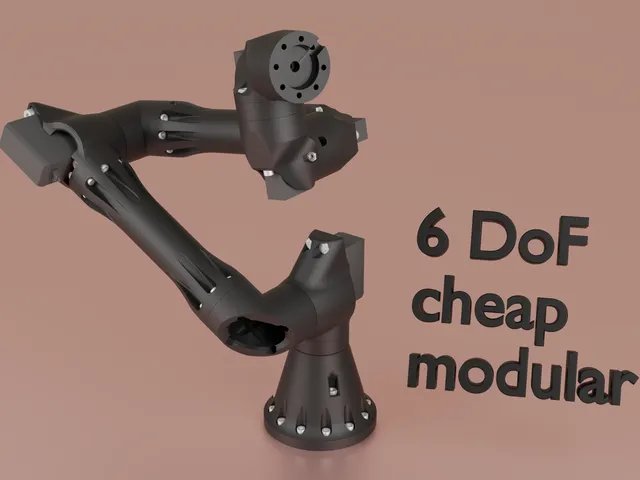
用廉价舵机 + 少量打印件搭出的模块化机械臂系统,整机材料约 50 欧元,适合教学、运动学验证与动手实验。
 CC BY 4.0
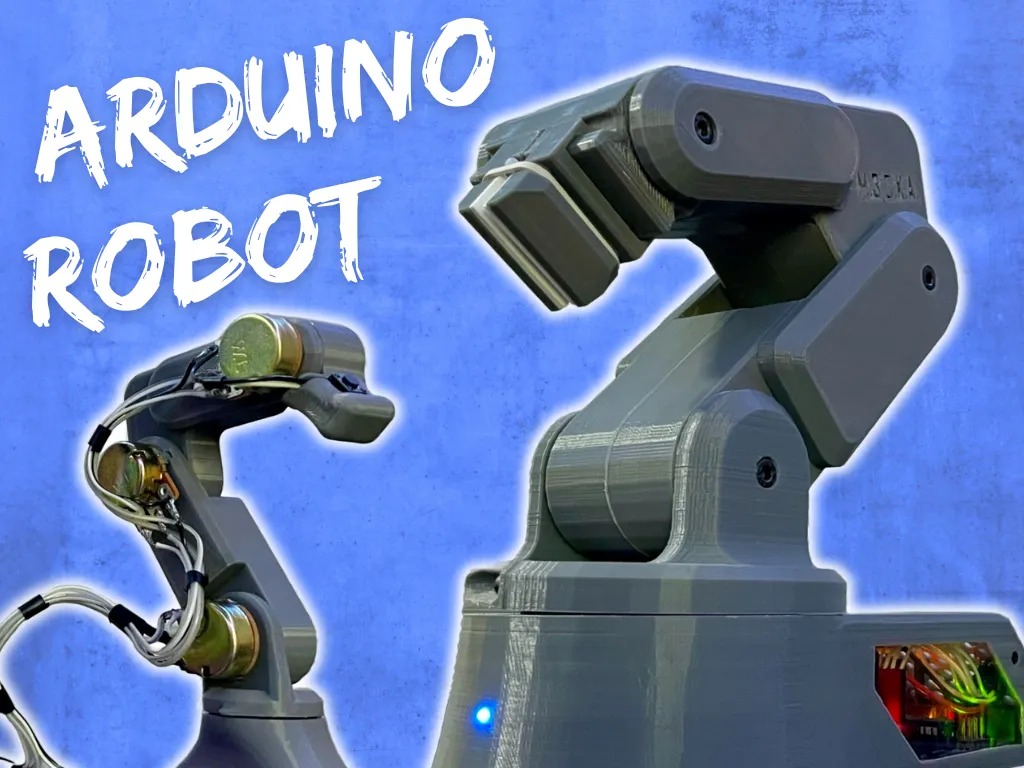
26 个零件的舵机机械臂,Arduino 控制,作者拍了一整套装配教学视频。
 作者未在 Printables 标注(原文以 GitHub 仓库许可为准)
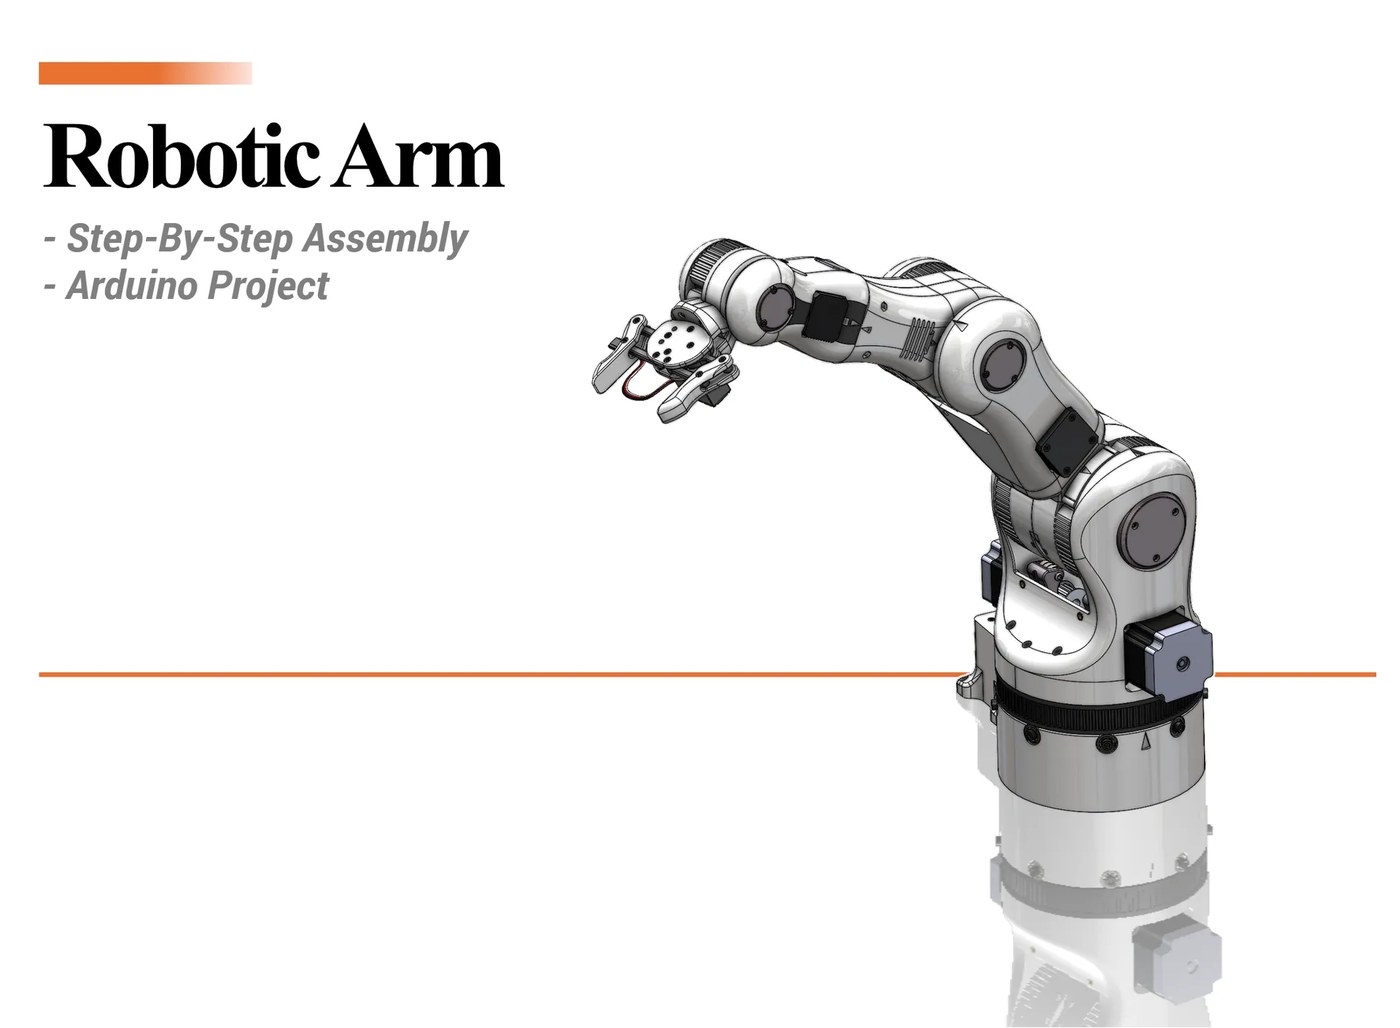
Arduino 机械臂完整工程:33 个打印件、装配手册、物料清单与固件,源码托管在 GitHub。
 CC BY 4.0
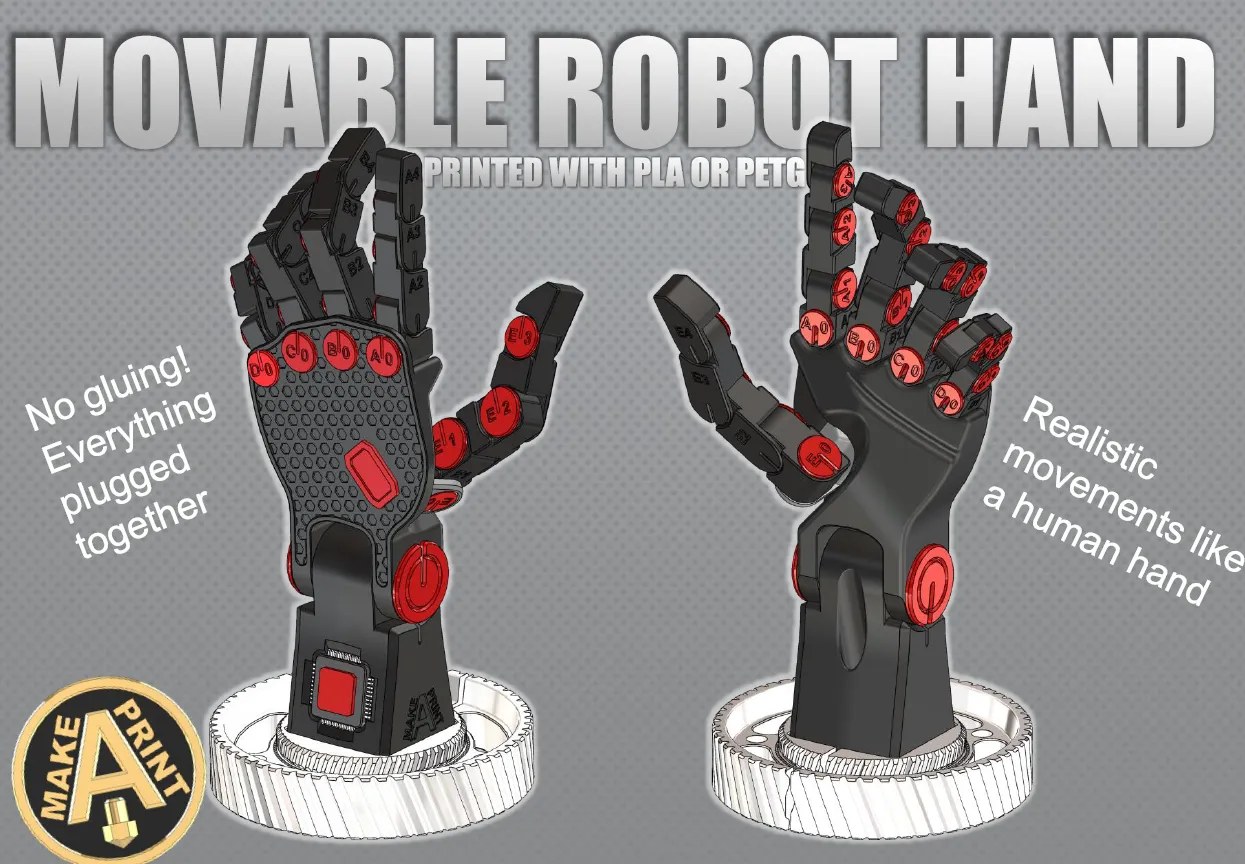
全打印的可动机械手:关节靠打印结构做出来,装好后手指依然能自由摆动。
 CC BY 4.0
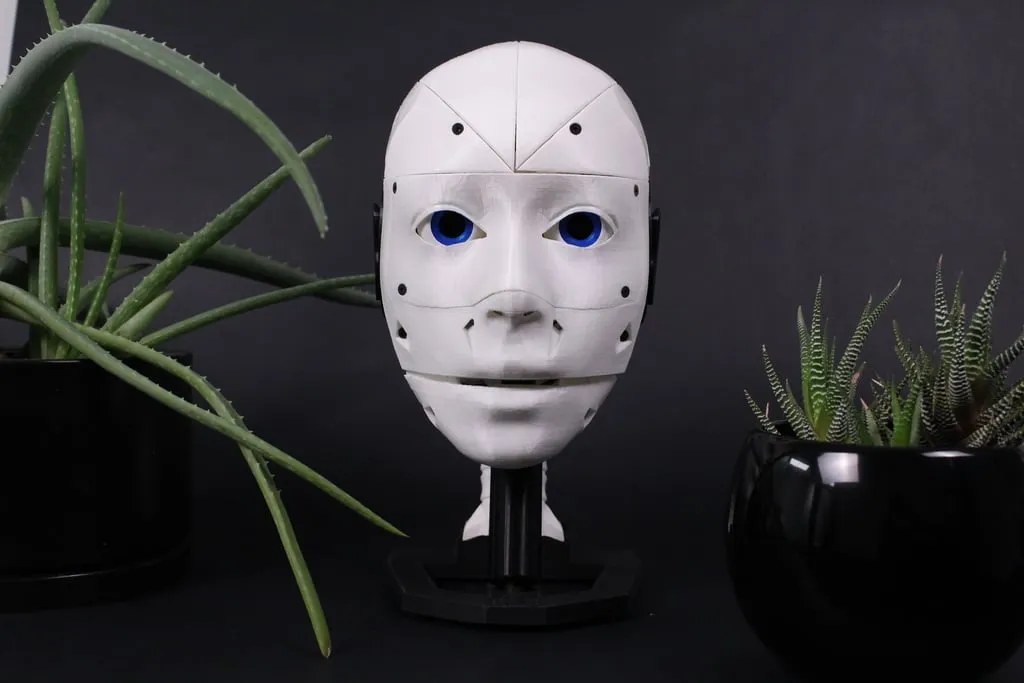
在 Gael Langevin 的 inMoov 头部基础上改版,适配 EZ-Robot 电子件,一只眼睛内可装摄像头。
中文文档为语言翻译与说明整理,不改变原作品许可条件;如与英文原文有出入,以原文为准。机械与飞行器涉及安全风险,请自行评估(AS IS,无担保)。